가장 많이 본 활용사례 뉴스
추천 기사
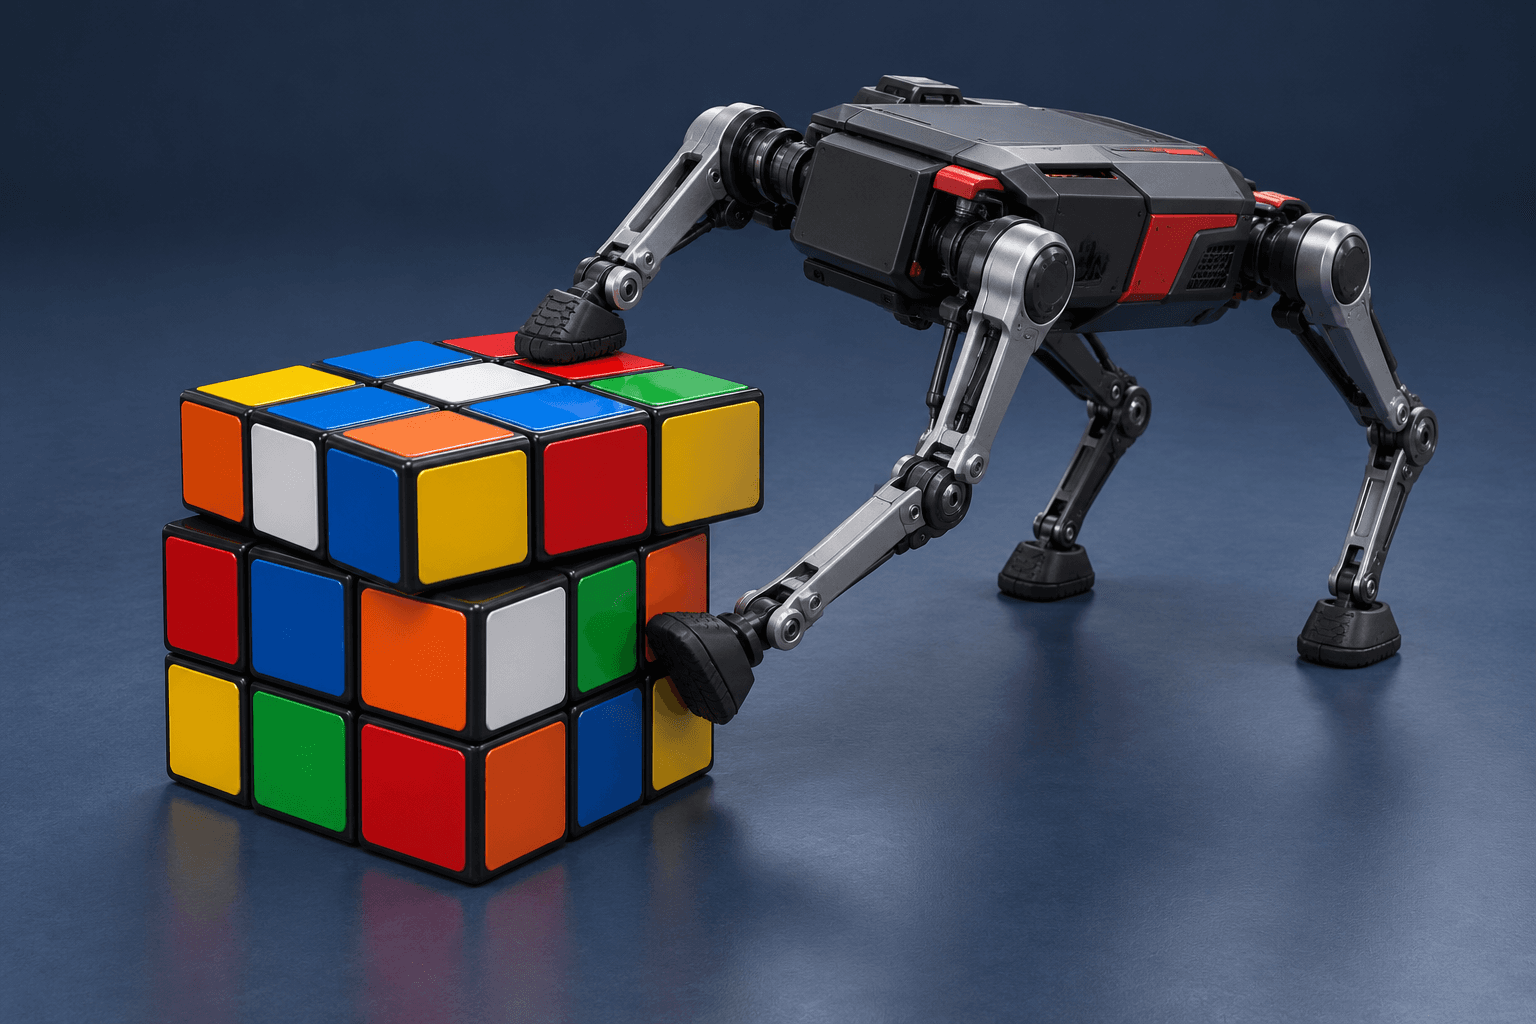
ETH 취리히 연구진이 네발 로봇의 발만으로 대형 루빅스 큐브를 맞추는 자율 시스템을 선보였다. 연구진이 10월 17일 arXiv에 등록한 사전 공개 논문과 공식 프로젝트 페이지에 따르면, 로봇은 큐브의 색과 위치를 파악한 뒤 풀이 동작을 연속 수행했다. 엔비디아 소속을 겸한 연구자도 참여했다.
실험에는 네발 로봇 ANYmal-D와 한 변이 40㎝, 무게가 4.6㎏인 큐브가 쓰였다. 별도의 로봇 팔이나 집게는 달지 않았다. 한쪽 앞발로 큐브의 아래층을 고정하고 다른 앞발로 위쪽 두 층을 돌리는 방식이다. 큐브 전체를 앞뒤로 뒤집는 동작과 큐브 주변을 걷는 동작을 조합해 필요한 면을 조작했다.
풀이에 앞서 로봇은 카메라로 여러 방향에서 큐브를 살피고, 한 차례 뒤집어 가려진 면까지 확인한다. 색상 영상과 깊이 정보를 결합하는 RGB-D 인식 파이프라인이 각 관측에서 보이는 색 조각과 위치를 추정하고, 이를 모아 큐브 전체 상태를 복원한다. 고정된 외부 촬영 장치 대신 로봇에 장착한 카메라를 이용했다.
큐브 해법 자체는 기존의 코시엠바 알고리즘으로 계산한다. 별도의 계획기가 그 해법을 로봇이 실행할 수 있는 뒤집기·회전·이동 순서로 바꾼다. 퍼즐의 정답을 새로 학습하는 연구라기보다, 계산된 해법을 균형을 유지하며 실제 물체에 적용하는 데 초점을 맞췄다.
물체를 다루는 동작은 시뮬레이션 강화학습으로 익혔다. 큐브 상태 등 상세 정보를 받는 교사 정책을 먼저 훈련한 뒤, 실제 로봇이 얻을 수 있는 깊이 영상과 관절 상태만으로 움직이는 학생 정책으로 지식을 옮겼다. 이 정책은 발의 목표 위치를 따로 지정하는 대신 로봇 관절의 목표 위치를 직접 출력한다. 큐브를 누르는 발과 미는 발을 함께 제어하기 위한 설계다.
연구진은 실물 로봇으로 시도한 세 차례 자율 풀이를 모두 사람 개입 없이 마쳤다고 보고했다. 풀이 한 번에는 물체 조작과 위치 이동을 합쳐 약 30단계, 8~9분이 소요됐다. 회전 뒤 생긴 작은 층 정렬 오차가 다음 뒤집기 과정에서 줄어드는 등 중간 동작의 오차를 견디며 작업을 이어간 사례도 제시했다.
다만 세 번의 완수만으로 일반 환경에서의 높은 성공률을 입증한 것은 아니다. 별도 큐브 스캔 평가에서는 실내 다섯 시퀀스가 모두 완성됐지만, 실외에서는 다섯 시퀀스 중 세 번만 완성됐다. 나머지는 마찰이 낮은 지면에서 큐브가 미끄러지거나 뒤집기에 실패해 필요한 면을 관측하지 못했다. 회전 동작도 실제 장비의 개별 시험에서 과도하게 돌아가는 실패가 있었다.
이번 결과는 정해진 큐브와 동작 체계를 대상으로 한 연구 시연이다. 연구진은 한 발로 물체를 지지하고 다른 발로 움직이는 협응을 공구함 뚜껑 닫기나 접이식 상자 다루기 등으로 확장할 가능성을 제시했다. 다른 물체 전반에 같은 능력을 적용하는 것은 향후 과제로 남아 있다.
출처: ETH 취리히 연구진 공식 프로젝트 페이지, “Solving a Giant Rubik's Cube with a Quadruped Robot”
https://leggedrobotics.github.io/rubik-skills/
arXiv 연구자 논문, “Solving a Giant Rubik's Cube with a Quadruped Robot”
https://arxiv.org/abs/2610.24610