가장 많이 본 제품·서비스 뉴스
추천 기사
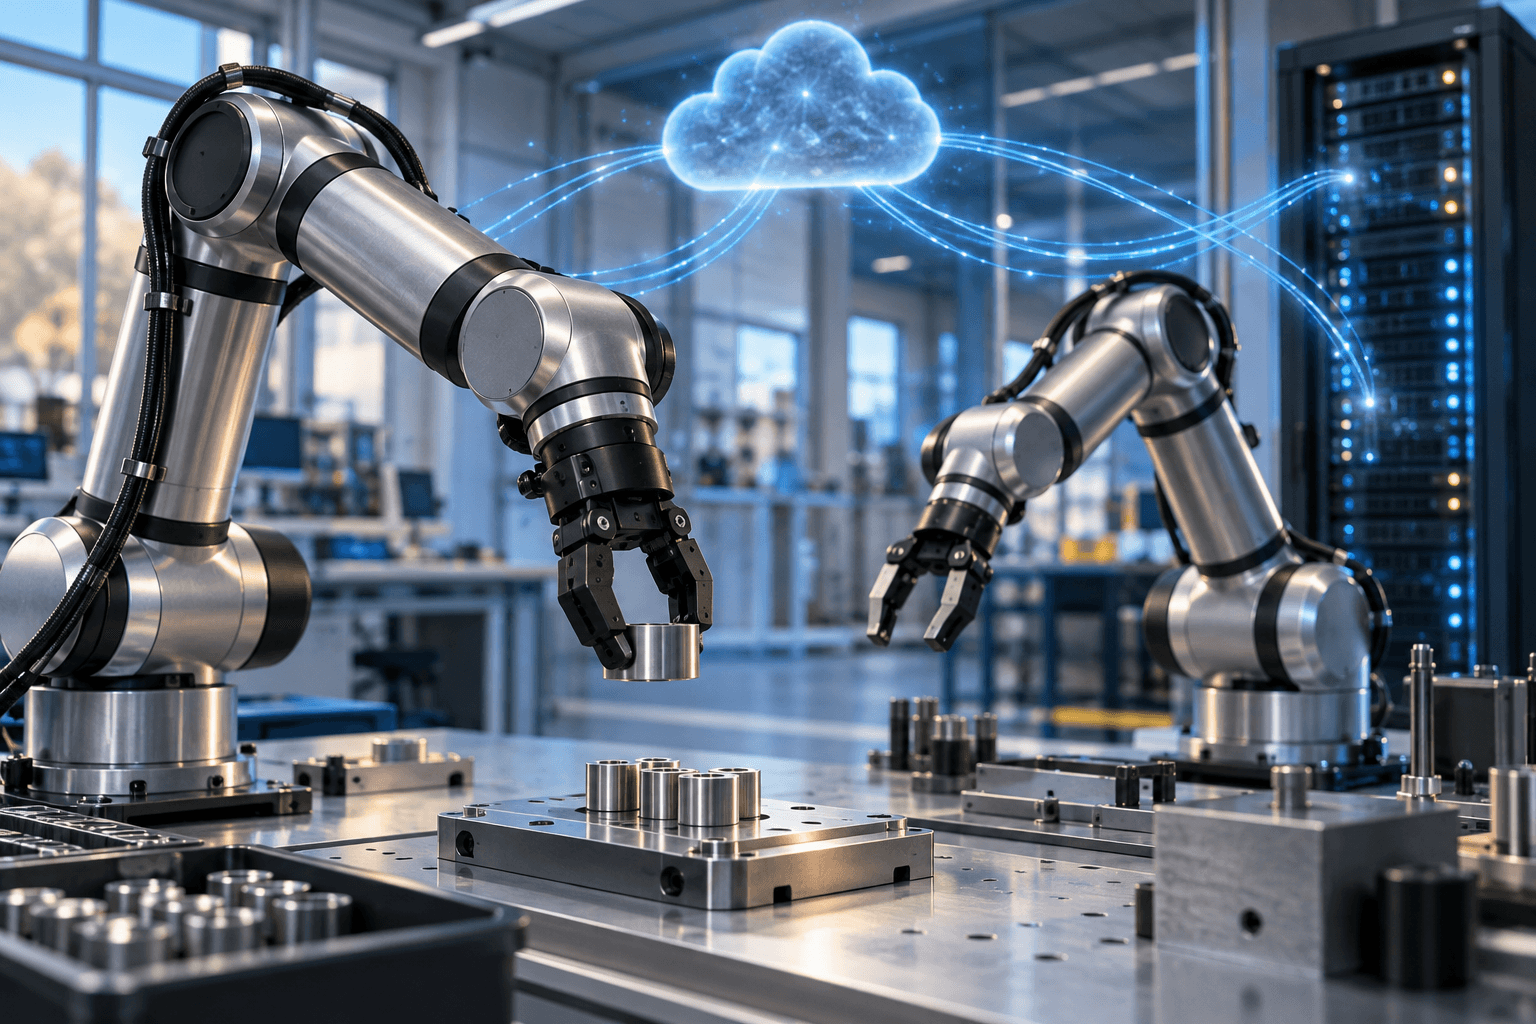
피지컬 인텔리전스(Physical Intelligence)가 13일(현지 발표일) 공식 블로그를 통해 로봇 AI 모델의 학습과 추론을 제공하는 ‘Pi API’ 베타를 공개했다. 개발자가 로봇 작업 데이터를 올리면 회사가 운영하는 인프라에서 모델을 미세조정하고, 호스팅된 게이트웨이를 통해 추론 결과를 받아 로봇에 적용하는 방식이다.
범용 로봇 모델을 실제 작업에 맞추려면 데이터 수집뿐 아니라 학습용 컴퓨팅 자원과 데이터 처리 파이프라인도 필요하다. Pi API는 이 가운데 모델 학습과 추론 인프라를 회사가 맡도록 설계됐다. 개발자는 시연 데이터를 모으고 모델을 학습한 뒤 로봇에서 평가하며, 실패한 작업을 바탕으로 다음 데이터를 수집하는 과정을 반복할 수 있다.
회사는 최신 모델을 API로 제공하고 기반 모델을 빠르게 갱신할 계획이라고 밝혔다. 기존 공개 저장소 ‘openpi’에는 π0, π0-FAST, π0.5 모델과 자체 데이터로 미세조정하는 예제가 제공돼 있다. 이번 베타는 개발자가 직접 학습 환경을 구축하는 공개 저장소 이용 방식과 달리, 회사가 운영하는 인프라에 접근하는 서비스다.
초기 협력 사례로는 양팔 로봇 ‘Axol’을 개발하는 Almond가 소개됐다. 피지컬 인텔리전스에 따르면 Almond는 Pi API로 나흘 동안 모델을 개선한 뒤 로봇 조립에 쓰이는 부품의 거친 가장자리를 제거하는 작업에 적용했다. 이는 회사가 공개한 사례로, 모든 로봇이나 작업에서 같은 결과를 보장한다는 의미는 아니다.
베타는 누구나 즉시 이용하는 전면 개방 형태가 아니다. 공식 신청 페이지는 소규모로 시작해 참여사를 순차적으로 합류시킨다고 안내한다. 신청자는 수행하려는 작업, 수집한 데이터, 로봇 구성과 모델 학습·평가 경험 등을 제출하도록 돼 있다.
실제 운용에서는 네트워크 조건도 변수다. 회사는 초기 사례 대부분이 클라우드 추론을 이용했으며, 일부 환경에서 연결 문제를 겪었다고 설명했다. 학습 인프라 구축 부담을 줄이더라도 로봇의 작업 적합성 평가와 현장 통신 환경 검토는 별도로 필요하다는 점을 보여준다.
출처: Physical Intelligence 공식 블로그 ‘Frontier Models for Every Robot’ https://www.pi.website/blog/api-beta · Physical Intelligence 공식 API 베타 신청 페이지 https://www.pi.website/waitlist · Physical Intelligence 공식 GitHub 저장소 ‘openpi’ https://github.com/Physical-Intelligence/openpi